USB
USB2.0
USB2.0的传输是依靠dm和dp两条差分线进行传输的。
不妨看一下一个usba 2.0的端口电路图和USBA 3.0的对比:
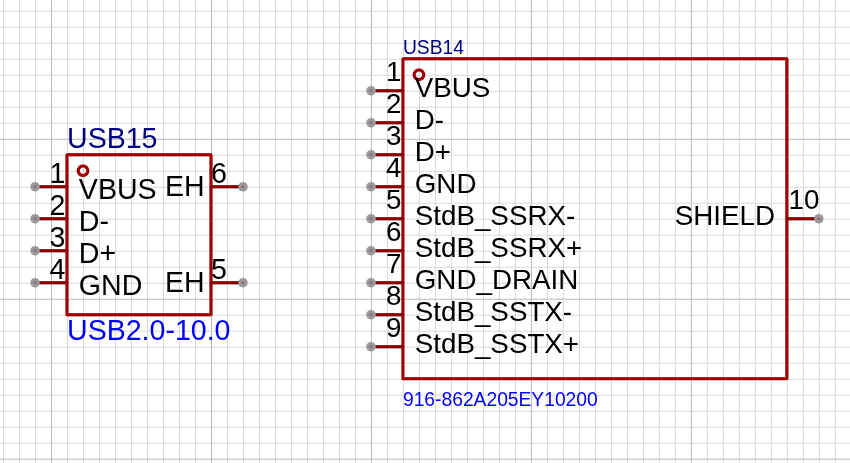
USB3.0比2.0多了一对TX和RX差分线。这个我们后续讲3.0的时候会细说。现在我们先来看看USB2.0的性能。
我发现一个很容易混淆的点,就是MB和Mbit。其实我们一般讲的usb2.0最高的带宽是480Mbps,也就是60MB/s。这里千万不要搞混单位,bps是比特率算的是一秒多少bit, MB是一秒多少字节,8个BIT组成一个字节。
所以实际上USB2.0的带宽是60MB/s,如果是用REALSENSE的D405相机,还要传深度信息上来,假定所需的帧率是90FPS,画面为640*480, 那所需传输带宽大概是120MB/s,则640 × 480 × 2 × 90 × 2 = 110,592,000 字节/秒。这个数字除以1024的平方,用MB/s来表示,就等于105.367MB/s,这超过了60MB/s,所以USB2.0不能直接传输D405相机的所有数据。
这里贴上自己的一个USB测试工具。可以直接给出这类V4L2相机的占用带宽情况。
事实上USB2.0有三个速率档位:低速(1.5Mbps),全速(12Mbps),高速(480Mbps)。全速是默认的速率用在很多 MCU 的 USB 外设,还有一些走HID协议的无线接收设备,低速是用于键盘鼠标等设备,高速是用于U 盘、多数免驱相机。
主机怎么知道从设备是什么速率呢?设备插入后,主机靠上拉电阻分辨低速和全速:D− 上拉是低速,D+ 上拉是全速。高速设备一开始也表现为全速,复位期间用 Chirp 握手再切到 480 Mbps。
USB2.0不同于3.0, 是半双工通信,同一时刻仅有一个方向,只有主机发起事务,设备不能自己开口,只能等主机轮询。
这里注意,虽然3.0也是依靠TX RX差分线传输的,理论上不需要USB 2.0 的 D+ / D−,之所以在 3.0 口上仍然保留,是因为给枚举和兼容 2.0 设备用。
USB2.0的四种传输
USB2.0的四种传输方式,记住这四种传输都是主机先发起传输:
- Control Transfer: 用于配置设备、查询状态、传输数据等。枚举时占用带宽很少,会重传数据,所有设备的端点 0。
- Bulk Transfer: 用于传输大量数据,如视频、音频等。用的是剩余带宽,不保证。会重传数据,典型的设备有U 盘、部分 UVC。
- Interrupt Transfer: 用于传输周期性数据,如键盘、鼠标等。能够保证轮询间隔,会重传数据,典型的设备有键鼠以及HID一类设备。
- Isochronous Transfer: 用于传输实时数据,如视频、音频等。不重传数据,典型的设备有多数UVC视频、音频等设备。
这四种传输方式都有各自的不同之处。
Control:就像办手续。主机要先做SETUP事务,设地址、读描述符、设配置,全部走端点 0,这就是控制传输。
一次完整的控制传输分三段:SETUP 令牌包、一个DATA0 数据包(包含 8 字节的请求)和一个来自设备的 ACK 握手包组成。只要其中有一段出错了,主机都重来一次。每次只有几十字节到几百字节,枚举完就很少再占用。
这 8 个字节就是主机填写的“申请表”,结构固定,由 5 个字段构成:
| 字段 | 长度 | 作用 |
|---|---|---|
bmRequestType | 1 字节 | 定义请求的方向、类型和接收者(设备/接口/端点) |
bRequest | 1 字节 | 具体的请求代码(例如 GET_DESCRIPTOR 或 SET_ADDRESS) |
wValue | 2 字节 | 请求的参数(例如描述符类型或设备地址) |
wIndex | 2 字节 | 通常用于指定接口或端点,在设备级请求中常为 0 |
wLength | 2 字节 | 如果有数据阶段,指示要传输的数据长度 |
主机正是通过填写这张“申请表”里的 bRequest 字段,来告诉设备具体要办哪项手续。
Interrupt:并不是中断,实际上没有中断线,主机是固定时间间隔来轮询的。这个间隔写在端点描述符的 bInterval 里,是写死的。如果鼠标有移动,就回复4-8个字节,没有移动就回NAK,
在bInterval上,不同的速率模式有所分别:
全速/低速:bInterval 就是轮询周期本身,单位是 1 ms 帧,取值范围 1~255(低速为 10~255 ms)。
高速:bInterval 不是毫秒数,而是一个指数。实际周期 = 2bInterval−1×125 μs2bInterval−1×125 μs(微帧)。bInterval 取值为 1~16,例如 bInterval=4 对应 23×125 μs=1 ms23×125 μs=1 ms。
高速中断端点的最大包大小是 1024 字节(全速为 64 字节),并且通过 wMaxPacketSize 的高位还可以启用高带宽模式,每个微帧最多传输 3 笔事务,将有效载荷推高到 3072 字节。
Isochronous:等时传输,没有握手。主机每 125 µs 来取一次,这个每次取数据的时间是事先定好的。全速等时端点最大包大小上限为 1023 字节;高速等时端点基础上限为 1024 字节,但高速下同样可以通过 wMaxPacketSize 的高位启用高带宽模式,每个微帧最多 3 个事务,从而传输更大的实时数据块。
等时传输与中断传输共享周期性的预留带宽(低速/全速 90%,高速 80%),但等时传输不重传、无握手,用准确性换取了确定的时序。
Bulk:像一个很酷的赏金猎人,有空就传数据,但是必须传对。主机发 IN 或 OUT 令牌,接着是数据包,最后有握手。全速 Bulk 端点最大包大小为 64 字节,高速为 512 字节。当端点暂时无法处理时,设备会回 NAK;在高速模式下,如果端点收到了数据但缓冲区尚未就绪,还可能回 NYET(Not Yet),主机据此调整后续传输节奏。
注意低速设备不支持 Bulk 传输。
| 传输 | 主机先发的令牌 | 设备接着做的事 |
|---|---|---|
| Control | SETUP,后面的数据阶段再发 IN 或 OUT | 交描述符、收配置,最后回应状态 |
| Bulk | IN 或 OUT | 交一批数据,或回答 ACK / NAK |
| Interrupt | IN 或 OUT | 交按键这样的小包,没有就回答 NAK |
| Isochronous | IN 或 OUT | 交这一格的图像或采样,没有握手包 |
USB3.0
USB3.0是跑全双工的。效率非常高。
这里我也贴一个usb3.0 5GBPS的和USB 3.0 10GBPS的端口电路图对比:
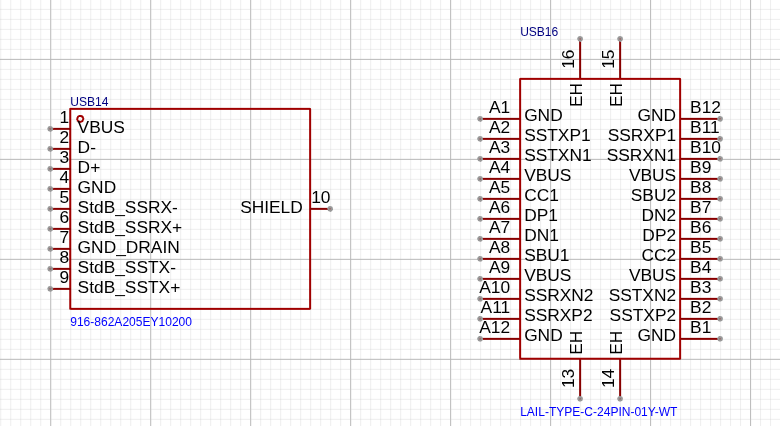
其实就是多了两对TX和RX差分线,相当于双通道,这样就可以达到10GBPS的带宽。
我们可以进一步将这个架构认识为双总线架构。
USB 2.0 总线:完全保留,负责兼容低速、全速和高速设备。
SuperSpeed 总线:全新的 5 Gbps 通道,专门负责高速数据传输。
但是这两条总线是互斥的。如果 SuperSpeed 链路成功建立,USB 2.0 总线就会与该设备断开,该设备只通过 SuperSpeed 总线工作;反之,如果对端只是一个 USB 2.0 设备,SuperSpeed 总线则保持空闲,由 USB 2.0 总线接管。
因此,USB 3.0 的接口从 4 针增加到 9 针。新增的 5 针中,4 针用于双向数据传输,1 针接地。前 4 针的位置和功能与 USB 2.0 完全相同,保证了物理上的向下兼容。
RTT
实际上这个定义很简单就是往返时延,他的计算公式是:数据包接收时间和数据包发出时间的差。
我们没必要深究这个定义,当然他是越小越好的,我想在此探讨一下RTT的选择标准,我以我做的这个USB测试工具为例讲一讲。
RttReport control_rtt(const DeviceFilter& filter, const RttOptions& options) {
    if (options.count == 0) throw Error("count 必须大于 0");
    const auto raw = select_one(filter);
    UsbSession session;
    auto* device = find_for(session.ctx, raw);
    if (!device) throw Error("libusb 没有找到设备");
    libusb_device_handle* handle = nullptr;
    const int opened = libusb_open(device, &handle);
    libusb_unref_device(device);
    if (opened != 0) throw Error(open_error(raw.record, opened));
    std::vector<std::uint64_t> samples;
    std::uint32_t errors = 0;
    for (std::uint32_t i = 0; i < options.warmup + options.count; ++i) {
        unsigned char data[2] = {};
        const auto started = now_ns();
        const int rc = libusb_control_transfer(handle, 0x80, 0x00, 0, 0, data, 2,
                                               static_cast<unsigned>(options.timeout_ms));
        const auto elapsed = now_ns() - started;
        if (i < options.warmup) continue;
        if (rc == 2) samples.push_back(elapsed);
        else ++errors;
    }
    libusb_close(handle);
    auto summary = summarize(samples);
    if (!summary) throw Error("没有成功的 GET_STATUS 样本,失败 " + std::to_string(errors) + " 次");
    RttReport report;
    report.device = raw.record;
    report.warmup_discarded = options.warmup;
    report.timeout_ms = options.timeout_ms;
    report.samples_ns = *summary;
    report.timer_overhead_ns = *summarize(overhead_samples(200));
    if (options.keep_samples) report.sample_ns = samples;
    report.errors = errors;
    return report;
}
rtt 测量的对象是,标准设备请求 GET_STATUS(bmRequestType = 0x80,bRequest = 0,要回 2 字节)。时钟从调用 libusb_control_transfer 之前等到它返回。
void MeasureWorker::measureRtt(quint16 vendor_id, quint16 product_id, const QString& bus_id, quint8 address, quint32 count) {
    try {
        linkbench::DeviceFilter filter;
        filter.vendor_id = vendor_id;
        filter.product_id = product_id;
        if (!bus_id.isEmpty()) filter.bus_id = bus_id.toStdString();
        filter.address = address;
        linkbench::RttOptions options;
        options.count = count;
        options.warmup = 20;
        auto report = linkbench::control_rtt(filter, options);
        const double p50_us = report.samples_ns.p50 / 1000.0;
        const double p95_us = report.samples_ns.p95 / 1000.0;
        const double max_us = report.samples_ns.max / 1000.0;
        QString detail = QStringLiteral("n=%1  mean %2 µs  stdev %3 µs")
                             .arg(report.samples_ns.count)
                             .arg(report.samples_ns.mean / 1000.0, 0, 'f', 1)
                             .arg(report.samples_ns.stdev / 1000.0, 0, 'f', 1);
        const auto notes = joinNotes(report.notes);
        if (!notes.isEmpty()) detail += "\n" + notes;
        emit rttReady(p50_us, p95_us, max_us, report.errors, detail);
    } catch (const std::exception& ex) {
        emit failed(QString::fromUtf8(ex.what()));
    }
}
这里先做 20 次的warmup,然后丢弃,开始计 100 次。因为前几次可能包含打开设备、电源和调度的扰动。
只有返回长度正好是 2 的那一次才计数。超时、短包、错误单独记进 errors,不写成一个很大的时延。超时默认 200 ms,它是审查线:超过这条线的传输是失败,不是“很慢的一次 RTT”。把超时塞进分布,均值和最大值都会被一次挂起拖垮,分位数也不再表示回传。
这里的策略是用一笔固定的小控制传输测应用程序看见的回传,丢掉冷启动,只把成功的样本做成分布,对外以中位数为准,慢的尾巴和失败分开看。
我们可以看到面板上,一次测量给出一整条分布:min、p50、p95、p99、max、均值、标准差。面板上主数字是 p50,旁边是 p95 和 max;抖动定义为 p95 − p50。