CH32V203
I2C
这颗芯片的i2c总线挂在pb1这条总线上,最高144Mhz. 能以 100kHz(标准)和 400kHz(快速)两种速度通讯。
I2C总线兼容 SMBus 协议,不仅支持 I2C 的时序,还支持仲裁、定时和 DMA,拥有 CRC 校验功能
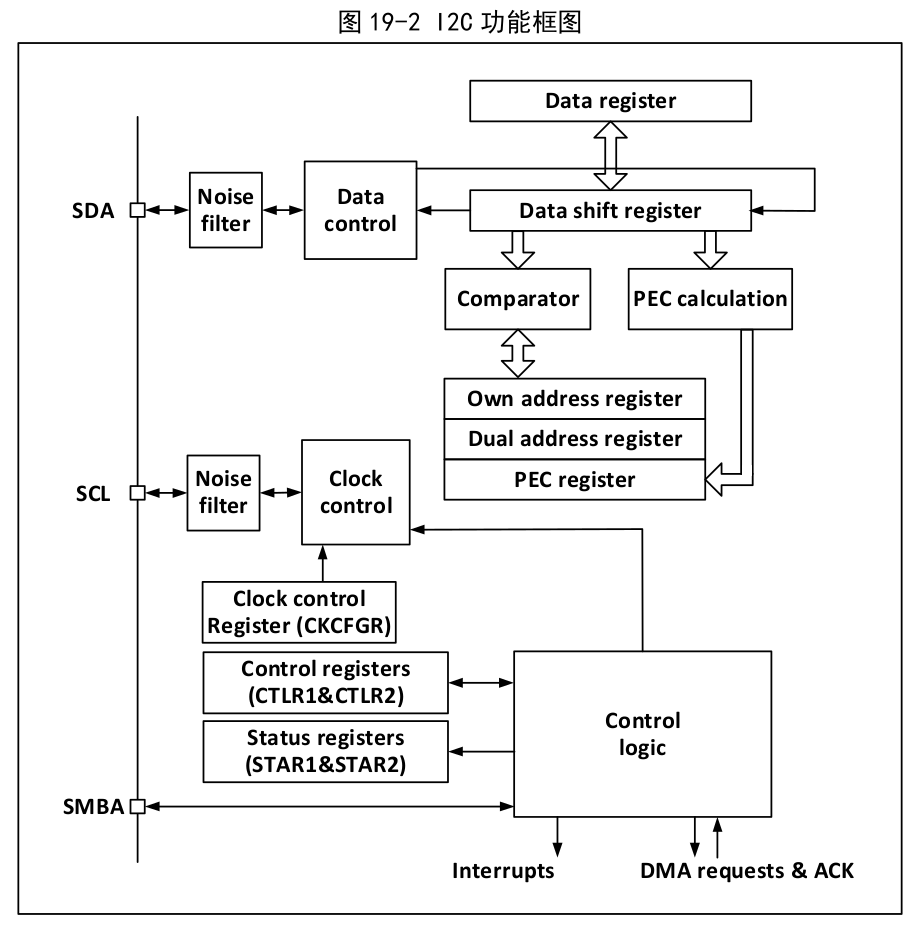
图 19-2 CH32V203 I2C 功能框图
通过对比我们知道这个I2C控制器和ARM架构中的基本一致,基本就是复用了ip,也不需要重新为linux内核适配写一套驱动。
- 支持主模式和从模式
- 支持 7 位或 10 位地址
- 从设备支持双 7 位地址
- 支持两种速度模式:100kHz 和 400kHz
- 多种状态模式,多种错误标志
- 支持加长的时钟功能
- 2 个中断向量
- 支持 DMA
- 支持 PEC
- 兼容 SMBus
I2C主模式发送流程
核心概念:主模式下,I2C模块负责主导数据传输并输出时钟(SCL)。所有通讯以START(起始事件)开始,以STOP(结束事件)结束。整个流程依赖“触发动作 -> 硬件置标志位 -> 读寄存器/写数据清除标志位”的节奏进行。
-
第一阶段:初始化与启动(准备工作)
配置时钟:在 CTLR2 和 CKCFGR 寄存器中设置正确的通讯频率。
配置时序:在 RTR 寄存器中设置合适的上升沿时间。
使能外设:在 CTLR1 寄存器中置 PE 位,启动I2C外设。
-
第二阶段:发起起始条件(拨号)
触发START:在 CTLR1 中置 START 位。
硬件响应:硬件自动切换到主模式(MSL置位),并在总线上产生起始事件。
等待并清除SB:起始事件产生后,状态寄存器 STAR1 中的 SB 位会被置位。
(若 CTLR2 中的 ITEVTEN 已置位,会触发中断)。
软件动作:读取 STAR1,然后将从机地址写入数据寄存器(DATAR)。硬件在收到写入动作后,会自动清除 SB 位。
-
第三阶段:发送从机地址(确认接听对象)
这里根据使用的地址模式分为两条路径:
👉 路径 A:7位地址模式
直接将 7 位地址(加上读写位)写入数据寄存器。
发送完毕后,STAR1 中的 ADDR 位被硬件置位(若开启中断则触发中断)。
清除ADDR:软件需先读一次 STAR1,再读一次 STAR2,ADDR 位即被清除。至此,地址发送完成,准备收发数据。
👉 路径 B:10位地址模式(分两步)
发送头序列:向数据寄存器写入头序列 11110xx0b(xx为10位地址的最高两位)。
处理ADD10:头序列发送完后,STAR1 中的 ADD10 位被置位(若开启中断则触发中断)。
软件动作:读取 STAR1,然后将10位地址的第二个字节(低8位)写入数据寄存器,硬件自动清除 ADD10。
处理ADDR:第二个地址字节发送完后,STAR1 中的 ADDR 位被置位(若开启中断则触发中断)。
清除ADDR:软件需先读一次 STAR1,再读一次 STAR2,ADDR 位即被清除。至此,10位地址发送完成。